Podmořské drony bez GPS: Evropa vyvíjí robotické hejno „ryb“
 Pátek 23. 10. 2026
 Monika
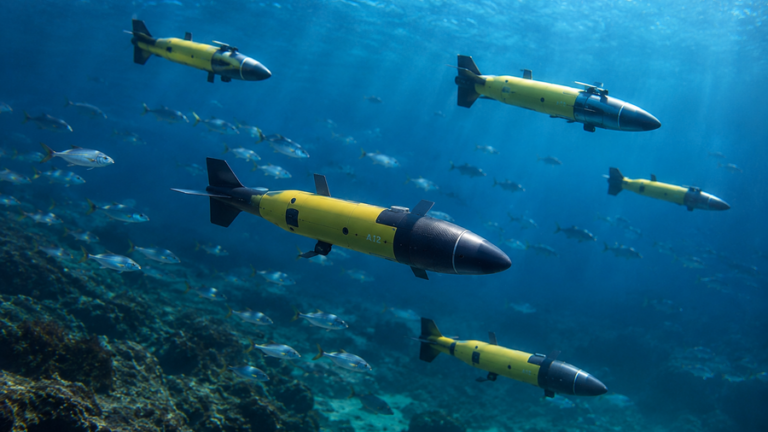
Představte si skupinu podvodních robotů, kteří společně prozkoumávají mořské dno, vzájemně koordinují svůj pohyb a dokážou pokračovat v úkolu, i když jeden z nich selže. Právě takovou technologii rozvíjel evropský projekt SABUVIS II. Jeho cílem bylo vytvořit hejno autonomních podmořských dronů, které napodobují některé vlastnosti mořských živočichů a dokážou spolupracovat i v prostředí, kde běžná navigace a komunikace narážejí na zásadní omezení.
Projekt zastřešovala Evropská obranná agentura (EDA) a podílely se na něm Polsko, Německo, Portugalsko a Slovinsko. Výzkumná fáze skončila v únoru 2026. Její výsledky ukazují, jak by se v budoucnu mohly změnit možnosti průzkumu pod hladinou, ochrany přístavů i kontroly důležité námořní infrastruktury.
Pod hladinou GPS nefunguje
Podmořské roboty čeká úplně jiné prostředí než jejich létající protějšky. Zatímco vzdušné drony mohou využívat satelitní navigaci a běžné rádiové spojení, pod vodou jsou tyto možnosti výrazně omezené. GPS zde nefunguje a komunikace na větší vzdálenosti je složitější. Akustické signály se šíří jinak než rádiové vlny a přenos dat může mít značné zpoždění. Právě proto nestačí vybavit několik podvodních robotů senzory a poslat je na stejné místo. Pokud mají skutečně fungovat jako hejno, musí se umět orientovat, vyměňovat si potřebné informace a přizpůsobovat svůj pohyb ostatním členům skupiny.
Projekt SABUVIS II se zaměřil na vývoj navigačních metod nezávislých na GPS, podvodní komunikaci, koordinaci pohybu a vyhýbání se překážkám. Výzkumníci se zabývali také simulacemi, které umožňují zkoumat chování celé skupiny ještě před nasazením v reálném prostředí. Neznamená to tedy, že drony navigaci nepotřebují. Musí se pouze obejít bez satelitního signálu a spoléhat na jiné způsoby určování polohy a orientace.
Jako hejno ryb aneb Proč vědci napodobují přírodu?
Důležitou součástí projektu je biomimetika. Tedy přístup, při kterém se technická řešení inspirují přírodou. V případě SABUVIS II jde mimo jiné o pohon a chování podvodních strojů. Klasické podvodní roboty pohánějí většinou lodní šrouby. Biomimetické konstrukce se naopak snaží napodobit pohyb vodních živočichů, například pomocí vlnění nebo prvků připomínajících rybí ocas. Takové řešení přináší výhody z hlediska hlučnosti, manévrovatelnosti i energetické náročnosti. Konkrétní přínos však závisí na konstrukci a podmínkách, ve kterých zařízení pracuje.
Inspirace přírodou je obzvlášť zajímavá v mělkých pobřežních vodách, přístavech a dalších místech, kde se robot musí pohybovat v omezeném prostoru. Právě pro podobné podmínky projekt zkoumal biomimetická vozila se zaměřením na vysokou manévrovatelnost. Nejde přitom jen o to, aby se několik robotů pohybovalo vedle sebe. Smyslem je vytvořit spolupracující systém, v němž jednotlivé stroje plní rozdílné úkoly a jejich činnost se vzájemně doplňuje.
Když jeden dron selže, ostatní pokračují
Jednou z hlavních výhod skupinového nasazení je odolnost. Pokud je úkol závislý na jediném robotu a ten se porouchá, bývá ohrožena celá mise. U koordinovaného hejna lze činnost rozdělit mezi více zařízení a podle možností systému přizpůsobit další postup vzniklé situaci. Evropská obranná agentura v rámci SABUVIS II hodnotila několik přístupů. Mezi ně patří skupiny autonomních podvodních vozidel, biomimetické stroje pro pobřežní vody a kombinované skupiny, které propojují podvodní roboty s autonomními plavidly na hladině.
Při praktických demonstracích v Polsku, Německu a Portugalsku v rámci akce REPMUS 2025 výzkumníci testovali koordinaci pohybu, výměnu dat, udržování formace i přizpůsobování plnění úkolů. Pozornost věnovali také tomu, aby spolu dokázala spolupracovat zařízení od různých výrobců a z různých zemí. Právě tato kompatibilita je klíčová. Hejno složené z různých typů robotů je v praxi užitečnější než skupina zařízení, která spolupracuje pouze v rámci jednoho uzavřeného systému.
Od průzkumu mořského dna po ochranu přístavů
Technologie vyvíjené v rámci projektu mají potenciální uplatnění při průzkumu a sledování podvodního prostředí, kontrole přístavní infrastruktury nebo prohlídkách mořského dna. Podobné systémy mohou pomáhat také s vyhledáváním min, nevybuchlé munice a dalších nebezpečných předmětů. Slovinská výzkumná skupina například představila prototyp autonomního podvodního systému určeného mimo jiné ke kontrole kritické infrastruktury a vyhledávání podvodních hrozeb. Při určování polohy a orientace využívá kombinaci údajů z více senzorů, včetně vícepaprskového sonaru, trojrozměrného sonaru a elektronických map podvodních pobřežních oblastí.
Vojenské využití je přitom jedním z hlavních důvodů, proč se podobným technologiím věnuje Evropská obranná agentura. Autonomní systémy dokážou provádět rizikové úkoly bez nutnosti vystavovat nebezpečí lidskou posádku. SABUVIS II měl rozpočet 3,7 milionu eur a po dokončení navázal na předchozí výzkumnou fázi SABUVIS. Jeho výsledky představují významný krok ve vývoji koordinovaných podvodních robotických systémů. Neznamenají však, že už existuje univerzální hejno dronů připravené bez omezení plnit libovolné úkoly. Další využití bude záviset na technickém vývoji, spolehlivosti a podmínkách konkrétních misí.
Zdroje: SpidersWeb, EDA Europa